センサーフュージョンは、別々に得られたデータを一緒に読み解き、判断に役立てる技術です。設備の状態把握や車両周辺の認識など、幅広い場面で使われています。
センサーフュージョンを用いると、一種類の情報だけでは捉えにくい変化や位置関係を把握しやすくなり、対応を考えるための手がかりが増えます。
本記事では、センサーフュージョンの仕組みを説明したうえで、3つの統合方式と代表的な活用例を紹介します。
センサーフュージョンとは、複数のセンサー情報を組み合わせて有用な情報を得る技術のこと
センサーフュージョンとは、複数のセンサーから得た情報を組み合わせ、単独のセンサーでは得られない有用な情報を取り出す技術のことです。
センサーを複数設置するだけでは、得られた数値や画像は別々の情報のままです。センサーフュージョンでは、それらを関連づけて解析し、対象の状態を判断しやすい形にします。
例えば、モーターの振動が変わったとき、その値だけでは原因を判断しにくい場合があります。温度や電流にも変化があるかを合わせて解析すると、異常の兆候や原因を検討する手がかりが増えます。
センサーフュージョンの主な統合方式
センサーフュージョンには、センサーが取得したデータをそのまま中央の処理装置へ送る方法と、センサー側で処理してから送る方法があります。これらの組み合わせ方によって、主に集中型・分散型・ハイブリッド型の3つに分けられます。
| 方式 | 処理の流れ | 利点 | 留意点 |
|---|---|---|---|
| 集中型 | 各センサーのデータをそのまま中央へ送り、まとめて解析・統合する | 元のデータを中央で分析に使える | 送信量と中央の処理負荷が大きくなりやすい |
| 分散型 | センサー側でデータを処理し、その結果を中央で統合する | 送信量と中央の処理負荷を抑えやすい | センサー側で省いた情報は中央で使えない |
| ハイブリッド型 | そのまま送るデータと、センサー側で処理してから送るデータを組み合わせる | 用途に合わせてデータの送り方を選べる | 構成が複雑になり、通信や計算処理のコストがかかる |
集中型:各センサーのデータを中央でまとめて処理する
集中型では、各センサーが取得したデータをそのまま中央の処理装置へ送り、そこでまとめて解析・統合します。元のデータを中央で使えるため、センサーごとの詳しい情報も分析の材料にできます。
一方、送信・処理するデータが多く、中央の装置に負荷が集中する点には注意が必要です。処理能力が足りなければ、結果が出るまでに時間がかかる可能性があります。必要な速さで処理できるかは、データ量や装置の能力、処理方法によって異なります。
分散型:センサー側で処理した情報を統合する
分散型では、各センサーが取得したデータを先に処理し、その結果を中央の処理装置へ送って統合します。中央へ送る情報を絞れるため、送信量と中央の処理負荷を抑えやすい方式です。
ただし、センサー側で省いた情報は中央に届きません。その情報を後から中央で分析できないため、目的に合わせて残す情報を決めることが重要です。
ハイブリッド型:集中型と分散型を組み合わせる
ハイブリッド型では、一部のデータをそのまま中央へ送り、ほかのデータはセンサー側で処理してから送ります。元のデータを中央で使いたい場合と、送信量を抑えたい場合で送り方を選べます。
ただし、二つの流れを使い分ける分、システムの構成は複雑です。通信や計算処理のコストも踏まえて、用途に合うかを判断する必要があります。
センサーフュージョンの活用例
センサーフュージョンを活用できるケースは、工場の生産・保全・検査から、車両の周辺認識や移動しながらの計測まで広がります。
ここでは、組み合わせる情報と、その結果を何の判断に使うかを対応させて見ていきます。
生産工程:ロボットの作業位置や動作を把握する
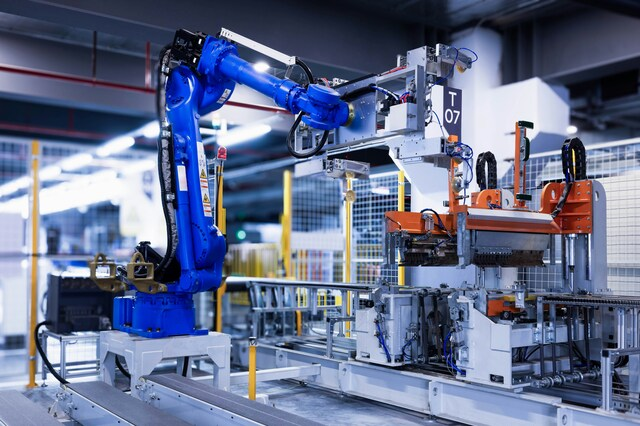
ロボットアームを使う工程でセンサーフュージョンを活用すると、部品の置かれ方に合わせた作業位置への誘導や、動作の調整に役立ちます。例えば、カメラで捉えた部品の位置・向きと、アームの加速度センサーで測った動きの変化を組み合わせる方法です。
部品とアームの情報を照合することで、動作を見直す材料が得られます。作業にかかる時間の最適化にもつながる使い方です。
設備保全:複数の計測値から異常の兆候を捉える
設備保全でセンサーフュージョンを活用すると、モーターの状態を複数の計測値から確かめられます。振動に温度や電流・電圧の変化を組み合わせれば、振動だけでは判断しにくい異常の兆候や原因を検討する材料が増えます。
得られた情報は、設備の状態把握やメンテナンス計画に役立てられるでしょう。
品質管理:形状や表面などの検査情報を組み合わせる
品質管理でセンサーフュージョンを活用すると、異なる検査結果を合わせて品質を判断できます。例えば、画像センサーで捉えた製品の形状と、検査システムで調べた表面の状態を組み合わせる方法です。
組み合わせた結果は、検査の一部自動化や、経験の浅い作業者による確認を支える材料になります。
自動運転・運転支援:車両周辺の状況を認識する
運転支援では、センサーフュージョンによって次のような情報を組み合わせ、車両周辺の状況を認識します。
- カメラ:標識や対象物の見た目を捉える
- レーダー:対象物までの距離を測る
- LiDAR:周囲の距離や形状を測る
例えば、暗さによってカメラが認識しにくい場合も、ほかのセンサーの情報を判断材料にできます。統合して得た認識結果は、障害物への接近を知らせる警告や、減速が必要かどうかの判断に使われます。
移動体計測:位置・姿勢の情報と周囲の計測結果を組み合わせる
移動体計測でセンサーフュージョンを活用すると、車両の位置・姿勢と、走行中に得た周囲の情報を結びつけられます。MMS(移動体計測システム)は、車両などで移動しながら三次元情報や画像を取得する仕組みです。
GNSSとIMUなどの情報から車両の位置・姿勢を推定し、周囲の計測結果と合わせて記録します。得られた情報は、地図作成や道路・施設の管理に利用できます。
まとめ|センサーフュージョンで何を把握したいかを整理しよう
- センサーフュージョンは、複数のセンサー情報を関連づけ、単独では捉えにくい状態や位置関係を把握する技術
- 集中型・分散型・ハイブリッド型では、データを処理する場所と中央へ送る情報が異なる
- 生産工程や設備保全、品質管理、運転支援、移動体計測などで、目的に応じた判断に役立てられる
センサーフュージョンをどの場面で活用するかによって、組み合わせる情報や処理方法は変わります。単にセンサーを増やすのではなく、その場面で何を把握し、どの判断に役立てたいかを明確にすることが大切です。
まずは、自社で複数の計測値を見比べて判断している場面を一つ挙げ、「センサーフュージョンで何を把握したいのか」を書き出してみましょう。